
Zasnova in raziskava novega tipa visoko natančnega šestosnega senzorja sile
2025-03-01
Tradicionalni enoosni senzorji sile ne morejo več zadovoljiti potreb sodobne proizvodnje in tehnologije. Šestosni senzorji sile vedno bolj pritegnejo pozornost številnih znanstvenikov. Šestosni senzorji sile lahko merijo sile in navore v šestih smereh hkrati in se pogosto uporabljajo v strojih, robotskih rokah, vesoljstvu, biomedicini in drugih področjih. Vendar imajo šestosni senzorji sile, ki jih trenutno preučujemo, na splošno veliko težav. Za nadaljnje raziskave so nujno potrebni visoko natančni in visoko občutljivi senzorji. Ta članek združuje teoretično analizo, simulacijo končnih elementov in simulacijske poskuse ter optimizira strukturo senzorja na podlagi obstoječih raziskav senzorjev. Predlaga se nov tip visoko natančnega šestosnega senzorja sile. Glavne raziskovalne vsebine vključujejo:
1. Po poglobljeni analizi različnih zmogljivosti senzorja in raziskovanju zakona sprememb v zmogljivosti senzorja z geometrijskimi parametri senzorja. Predlaga se nova vrsta strukture šestosnega senzorja sile s sestavljenim žarkom. Senzor ima preprosto strukturo, očitno deformacijo in enostavno upravljanje položaja obliža. Za določitev parametrov velikosti senzorja se uporablja metoda ortogonalnega testa in metode simulacije končnih elementov.
2. Uporabite programsko opremo za analizo abaqus, da zgradite model senzorja in izvedete statično in dinamično analizo senzorja. Dobljena je porazdelitev deformacij senzorja pod obremenitvijo zunanje sile in lastna frekvenca prvih šestih redov senzorja. Rezultati kažejo, da ima senzor dobro linearnost.
3. Na podlagi osnovnega principa Whitsove prenapetostne skodelice določite postavitev šestdimenzionalnega senzorja sile. Na podlagi rezultatov analize metode končnih elementov določite območje deformacije elastičnega telesa, združite merilo strukture senzorja in na njem izvedite razumno postavitev. Ustrezno povečajte izhod in zmanjšajte problem meddimenzionalnega spajanja šestdimenzionalnega senzorja sile na obližu.
4. Razvijte posebno kalibracijsko napravo za senzor. Glede na strukturo in obliko senzorja oblikujte nabor posebnih naprav za umerjanje senzorja. Glede na rezultate simulacijskega eksperimenta je senzor ločen. Uporabite kvadratno metodo in metodo nevronske mreže BP, da izračunate razmerje med njima in dokončate študijo kalibracije senzorja. Študija kaže, da ima metoda nevronske mreže BP boljši učinek ločevanja.
RELATED NEWS
-
Natančnost v majhnih prostorih: Changzhou Right Measurement razkriva nove visokozmogljive miniaturne kompresijske in natezne obremenitvene celice
Natančnost v majhnih prostorih: Changzhou Right Measurement razkriva nove visokozmogljive miniaturne kompresijske in natezne obremenitvene celice
-
Changzhou Right Measurement lansira nove tehtalne celice z mehom: najboljša rešitev za higienična in težka okolja
CHANGZHOU, KITAJSKA – Changzhou Right Measurement And Control System CO., LTD., vodilni inovator v tehnologiji industrijskega tehtanja, s ponosom oznanja uradno lansiranje svoje najnovejše tehtalne celice z mehom. Ta novi izdelek, zasnovan za natančnost in zgrajen tako, da vzdrži najzahtevnejše proizvodne linije na svetu, bo na novo definiral zanesljivost v živilskem, farmacevtskem in pakirnem sektorju.
-
Ali je mogoče senzor sile stebra uporabiti za spremljanje zdravja konstrukcije
Nadzor zdravja konstrukcij (SHM) postaja vse bolj pomemben v sodobnem inženiringu, saj infrastrukturni sistemi postajajo večji, bolj zapleteni in zahtevnejši v smislu varnosti in zanesljivosti. Mostovi, zgradbe, industrijski okvirji in težki stroji so odvisni od natančnih informacij o obremenitvi za odkrivanje zgodnjih znakov poškodb ali utrujenosti. V tem kontekstu senzorji sile stebrov pridobivajo pozornost kot praktična rešitev za dolgoročno strukturno spremljanje. Toda ali je mogoče senzor sile stebra resnično uporabiti za spremljanje zdravja konstrukcije? Odgovor je pritrdilen - ob pravilni uporabi.
-
Kako umeriti senzor sile stiskanja stebra na terenu
Senzorji sile stiskanja stebrov se pogosto uporabljajo v težkih industrijskih aplikacijah, kot so stiskalnice, strukturno preskušanje, nadzor obremenitev in sistemi za tehtanje. Kalibracija na terenu je bistvena za zagotovitev natančnega merjenja sile, zlasti po namestitvi, vzdrževanju ali dolgotrajnem delovanju. Za razliko od laboratorijske kalibracije mora kalibracija na terenu upoštevati dejanske delovne pogoje in hkrati zmanjšati čas izpada. Ta članek pojasnjuje, kako umeriti senzor sile stiskanja stebra na terenu z uporabo praktičnih in zanesljivih metod.
-
Običajno odpravljanje težav pri komunikacijskih napakah tehtalnega modula
Tehtalni moduli so bistvene komponente v sodobnih industrijskih sistemih tehtanja, ki omogočajo natančen prenos podatkov med tehtalnimi celicami, spojnimi omaricami in krmilnimi sistemi. V aplikacijah, kot so silosi, rezervoarji, transporterji in platformske tehtnice, je stabilna komunikacija ključnega pomena za zanesljivo merjenje teže in nadzor procesa. Vendar lahko pride do napak v komunikaciji zaradi različnih mehanskih, električnih in okoljskih dejavnikov. Razumevanje pogostih težav in načinov njihovega odpravljanja pomaga zmanjšati čas izpadov in ohraniti natančnost sistema.
-

Kako umeriti večmodulni industrijski sistem za tehtanje
Večmodulni industrijski sistemi za tehtanje se pogosto uporabljajo v silosih, rezervoarjih, lijakih, tekočih tehtnicah in težkih platformah, kjer več merilnih celic deluje skupaj za natančno merjenje teže. Pravilna kalibracija je bistvenega pomena za zagotovitev doslednih odčitkov, skladnosti s predpisi in zanesljivega nadzora procesa. V tem članku je razloženo, kako umeriti večmodulni industrijski tehtalni sistem, z orisanjem najboljših praks, ki pomagajo ohraniti dolgoročno natančnost in učinkovitost.
-
Kaj povzroča, da senzor sile prirobnice daje nestabilne odčitke
Senzorji sile prirobnice se pogosto uporabljajo v industrijskih aplikacijah za merjenje sile vpenjanja, stiskanja in prednapetosti v vijačnih spojih, prirobničnih povezavah in mehanskih sklopih. Njihova sposobnost zagotavljanja povratnih informacij v realnem času je ključnega pomena za zagotavljanje varnosti, učinkovitosti in zanesljivosti. Vendar se v praksi uporabniki včasih srečajo z nestabilnimi ali nihajočimi odčitki, kar lahko ogrozi natančnost in učinkovitost delovanja sistema. Razumevanje pogostih vzrokov za nestabilne odčitke lahko pomaga inženirjem in tehnikom vzdrževati natančno merjenje sile.
-
Kako namestiti senzor sile stiskanja prirobnice na vijačni spoj
Senzorji stiskalne sile prirobnice se pogosto uporabljajo za merjenje sile vpenjanja in prednapetosti v vijačnih spojih v panogah, kot so strojništvo, energetika, avtomobilizem in industrijska avtomatizacija. Pravilna namestitev je bistvena za zagotovitev natančnega merjenja sile, dolgoročne stabilnosti in zanesljivih podatkov. Ta priročnik pojasnjuje, kako pravilno namestiti senzor stiskalne sile prirobnice na vijačni spoj, s praktičnimi koraki in najboljšimi praksami, primernimi za inženirje in tehnične uporabnike.
-
Kako izbrati enotočkovno tehtalno celico za namizno tehtnico
Namizne tehtnice, znane tudi kot namizne ali platformne tehtnice, se pogosto uporabljajo v maloprodaji, laboratorijih, skladiščih in okoljih lahke industrije. Srce teh tehtalnih sistemov je enotočkovna tehtalna celica, senzor, ki je posebej zasnovan za zagotavljanje natančnih meritev, tudi če so bremena postavljena izven središča. Izbira prave enotočkovne tehtalne celice za namizno tehtnico je bistvena za doseganje dolgoročne natančnosti, zanesljivosti in skladnosti z zahtevami uporabe.
-
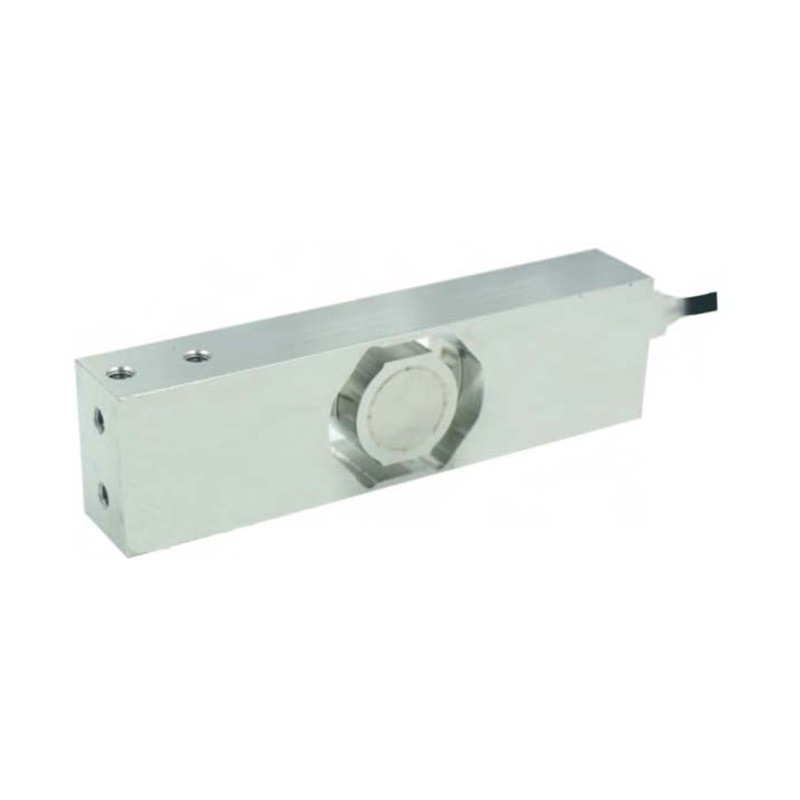
Kakšen je princip delovanja enotočkovne tehtalne celice
Enotočkovne tehtalne celice so med najpogosteje uporabljenimi senzorji za tehtanje v sodobnih merilnih sistemih. Veliko jih najdemo v elektronskih maloprodajnih tehtnicah, namiznih tehtnicah, medicinski opremi in platformah za tehtanje lahke industrije. Za začetnike ali uporabnike, ki iščejo jasno tehnično razumevanje, je učenje, kako deluje enotočkovna tehtalna celica, trdna podlaga za razumevanje tehnologije merjenja obremenitve.
-
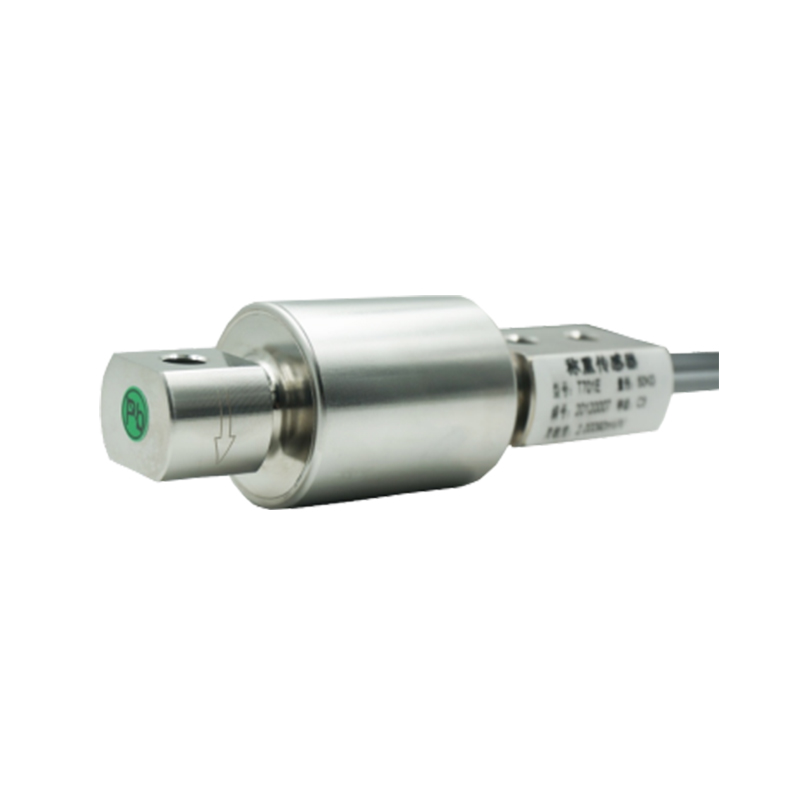
Kateri dejavniki vplivajo na natančnost tehtalne celice s mehom
Tehtalne celice s mehom se pogosto uporabljajo v industrijskih tehtalnih sistemih, zlasti v aplikacijah, kot so rezervoarji, silosi, lijaki in procesi doziranja. Zaradi svoje kompaktne strukture in zmožnosti prenašanja kompresijskih obremenitev so priljubljena izbira v proizvodnji, kemični predelavi in živilski industriji. Vendar pa je doseganje zanesljivih in natančnih meritev odvisno od številnih dejavnikov. Razumevanje, kaj vpliva na natančnost merilne celice s spodnjim mehom, je bistvenega pomena za načrtovalce sistemov, inženirje in operaterje, ki želijo dosledne rezultate tehtanja.
-
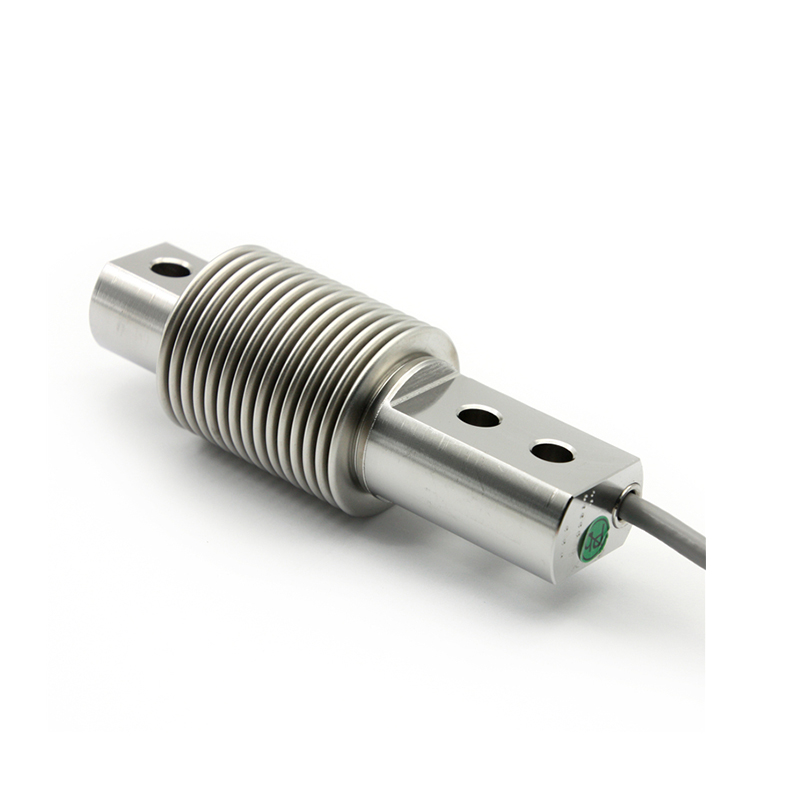
Kako pravilno namestiti tehtalno celico pod mehom
Tehtalne celice tipa meh se pogosto uporabljajo v industrijskih aplikacijah za tehtanje, kot so rezervoarji, lijaki, silosi in sistemi za doziranje. Te tehtalne celice, ki so znane po svoji visoki natančnosti in zmožnosti kompenzacije neusklajenosti, še vedno zahtevajo pravilno namestitev, da zagotovijo zanesljivo in dolgoročno delovanje. Razumevanje, kako pravilno namestiti tehtalno celico s mehom, je bistveno za doseganje natančnih meritev in zaščito senzorja pred poškodbami.
-

Kaj je 6-osni senzor sile
Ker avtomatizacija, robotika in inteligentna proizvodnja še naprej napredujejo, postaja natančno merjenje sile in navora vse pomembnejše. Med najnaprednejšimi tehnologijami zaznavanja je 6-osni senzor sile, naprava, zasnovana za merjenje kompleksnih mehanskih interakcij v več smereh. Razumevanje, kaj je 6-osni senzor sile in kako deluje, pomaga inženirjem in sistemskim integratorjem izboljšati natančnost, varnost in zmogljivost v sodobnih aplikacijah.
-
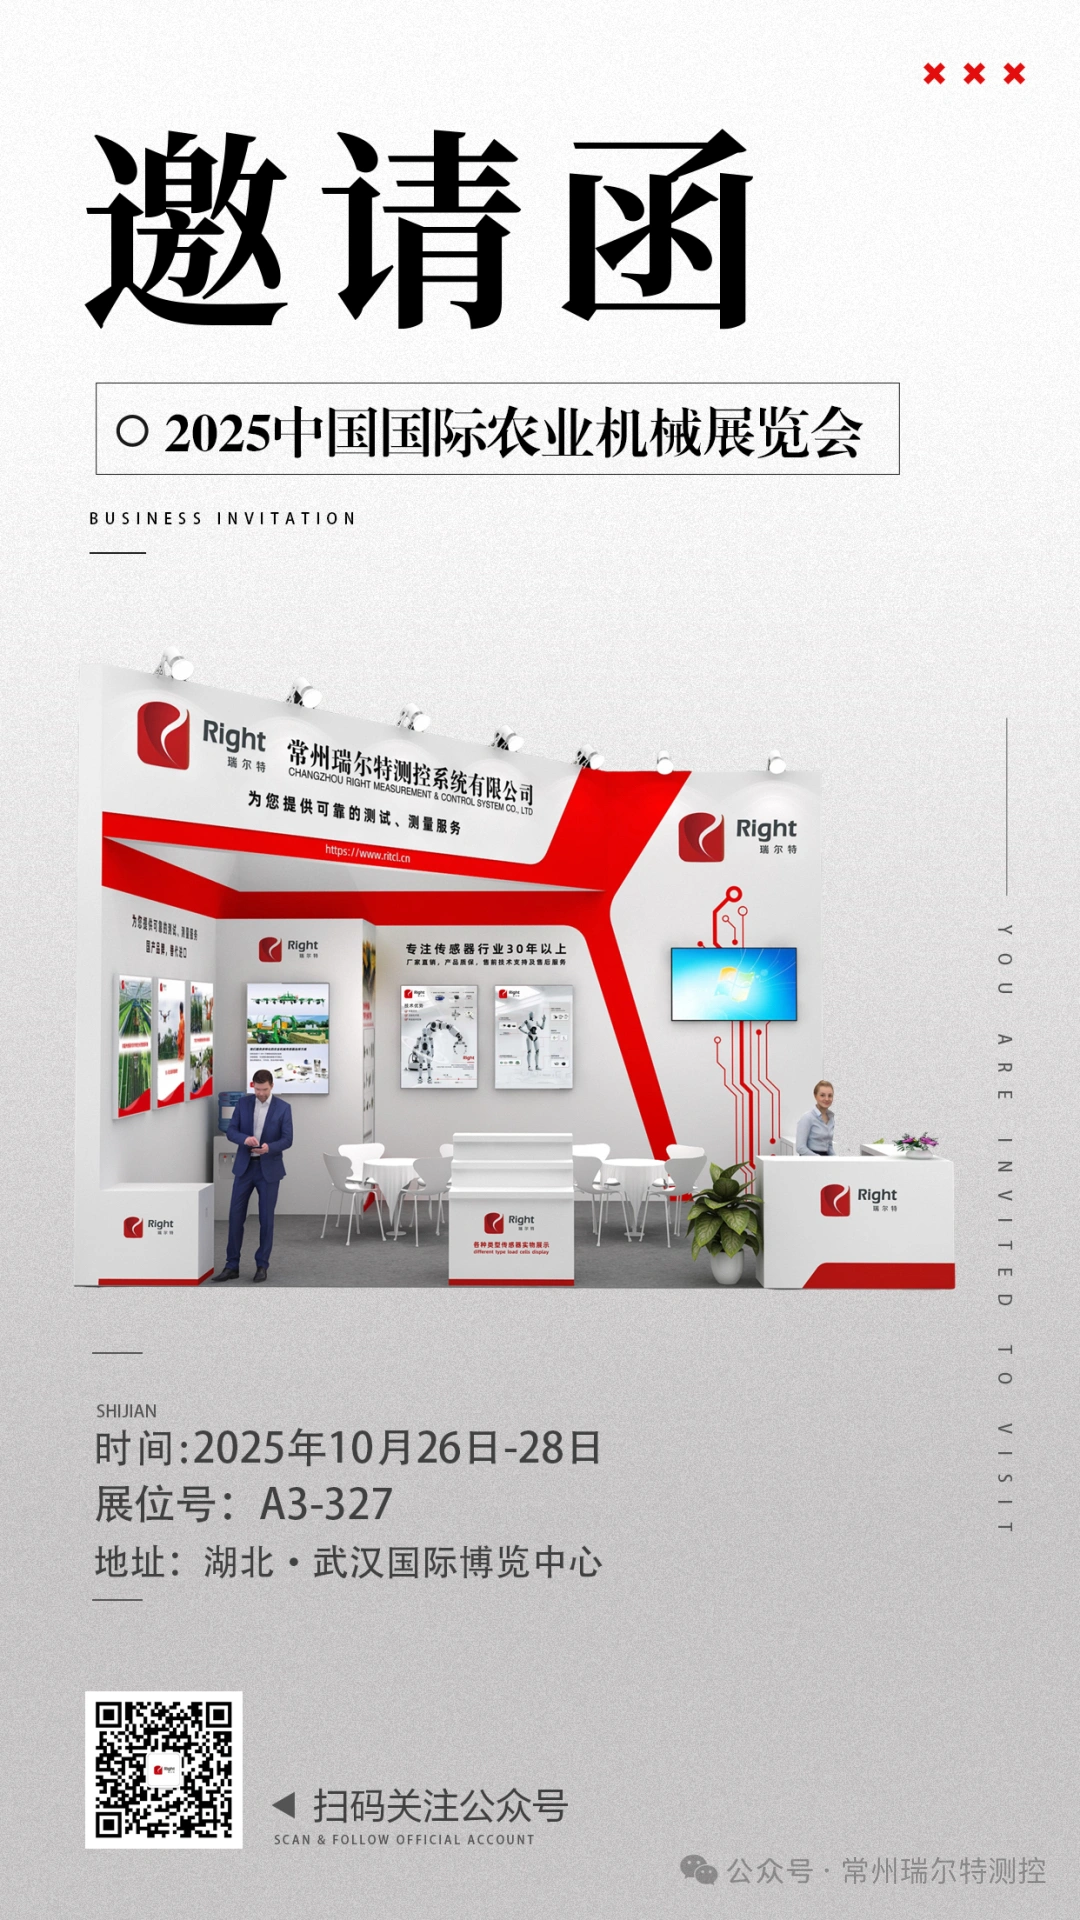
Prihaja najboljši azijski dogodek kmetijskih strojev in Changzhou Right bo predstavil svoje ključne tehnologije.
Zlata jesen v Jingchu obljublja plodne rezultate! Kitajska mednarodna razstava kmetijskih strojev 2025 (Wuhan Agricultural Machinery Exhibition) se bo slavnostno odprla v mednarodnem razstavnem centru Wuhan od 26. do 28. oktobra.
-
Vabilo | Right Technology vas iskreno vabi, da se udeležite mednarodne konference IEEE/RSJ 2025 o inteligentnih robotih in sistemih.
Od 19. do 25. oktobra bo v Hangzhou International Expo Centru potekala mednarodna konferenca IEEE/RSJ 2025 o inteligentnih robotih in sistemih (IROS 2025), ena od dveh vodilnih svetovnih mednarodnih konferenc na področju robotike.
-
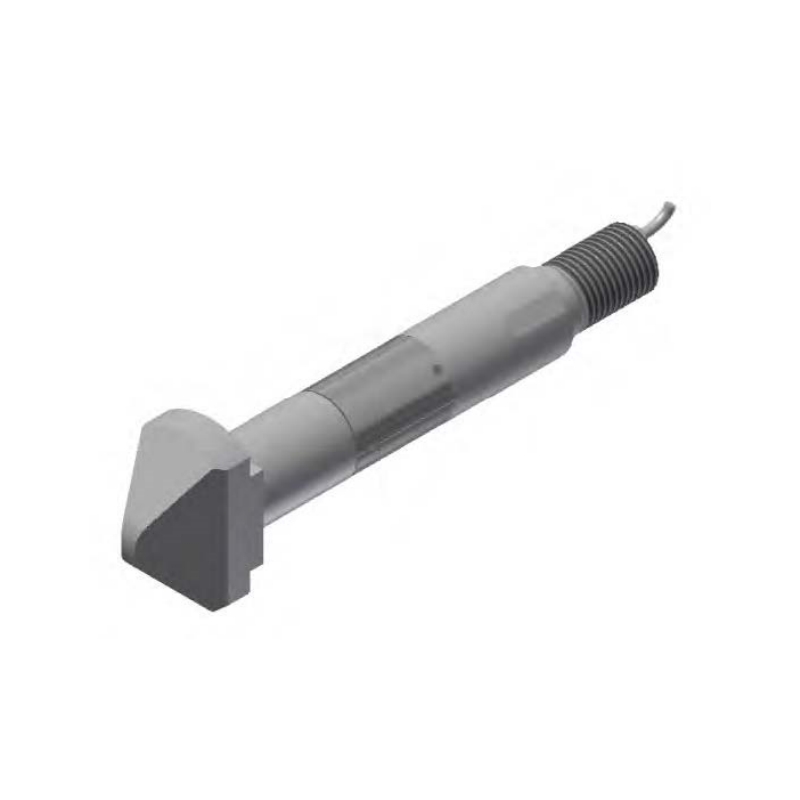
PRAVILNI MERILNI IN NADZORNI SISTEM lansira napredne merilne celice za zatiče po meri za natančne aplikacije
V današnjem hitro napredujočem industrijskem svetu je potreba po natančnih in zanesljivih rešitvah za merjenje sile večja kot kdaj koli prej. Ob upoštevanju tega povpraševanja je RIGHT MEASUREMENT AND CONTROL SYSTEM predstavil svojo najnovejšo inovacijo: Custom Pin Load Cell, zasnovan za zagotavljanje izjemne natančnosti, vzdržljivosti in prilagodljivosti v več panogah.
-
Ali ojačevalnik poveča zvok
V svetu avdio tehnologije je nekaj tako pogostih vprašanj, kot je: Ali ojačevalnik povečuje zvok? Preprost odgovor je pritrdilen, vendar ne tako, kot mnogi mislijo. Ojačevalnik ne ustvarja neposredno zvoka. Namesto tega okrepi šibke električne signale, tako da jih lahko zvočniki pretvorijo v glasnejši in jasnejši zvok. Brez ojačevalnika številni zvočni sistemi ne bi mogli proizvesti močnega, visokokakovostnega zvoka, ki ga doživljamo v glasbi, filmih in komunikacijskih napravah.
-
Katere so tri vrste ojačevalnikov?
Na področju elektronike in avdiotehnike imajo ojačevalniki osrednjo vlogo pri izboljšanju šibkih signalov in njihovi dovolj močni za praktično uporabo. Od glasbenih sistemov do komunikacijskih naprav, ojačevalniki so povsod. Vendar niso vsi ojačevalniki enaki. Pravzaprav so na splošno razvrščeni v tri glavne vrste, od katerih vsaka služi določenemu namenu: napetostni ojačevalniki, tokovni ojačevalniki in ojačevalniki moči.
-
Ali je ojačevalnik le zvočnik?
V svetu avdio tehnologije se pogosto pojavlja ena pogosta napačna predstava: veliko ljudi verjame, da je ojačevalnik enak zvočniku. Čeprav sta oba bistvena dela vsakega zvočnega sistema, opravljata zelo različne funkcije. Razumevanje razlike je ključno za razumevanje, kako se glasba, glas in signali pretvorijo v močne zvoke, ki jih slišimo vsak dan.
-
Vsestranske uporabe ojačevalnikov v sodobnih industrijah
V dobi hitrega tehnološkega razvoja so ojačevalniki postali nepogrešljive komponente v neštetih aplikacijah. Od potrošniške elektronike do naprednih industrijskih sistemov so ojačevalniki kritične naprave, ki povečajo šibke signale v močnejše, uporabne izhode. Njihova zmožnost izboljšanja delovanja, izboljšanja kakovosti zvoka in ohranjanja celovitosti signala jih uvršča med najpogosteje uporabljene elektronske komponente tako v vsakdanjem življenju kot v specializiranih panogah.
-
Širjenje uporabe digitalnih kazalnikov v sodobni industriji
V današnjem hitro razvijajočem se industrijskem okolju sta natančnost in natančnost postali pomembnejši kot kdaj koli prej. Eno orodje, ki ima ključno vlogo pri zagotavljanju zanesljivosti meritev, je digitalni indikator. Ta napredni merilni instrument, znan tudi kot digitalni merilnik, je našel široko uporabo v proizvodnji, strojništvu, nadzoru kakovosti in raziskovalnih področjih, zaradi česar je nepogrešljiva naprava za sodobno industrijo.
-
Industrijske aplikacije | Uporaba Rightovega 48-kanalnega visoko natančnega 3D sistema za spremljanje sile v 3D sistemih za pridobivanje sile letala Cargo Net
Na 10.000 metrih tovorne mreže prenesejo ne le težo tovora, ampak tudi hude izzive turbulentnih udarcev in hitrih centrifugalnih sil. Ko tovorno letalo leti čez velike nadmorske višine, tovorna mreža ne le prenese težo 20 ton tovora, temveč se sooči tudi s tridimenzionalnimi udarci in trganjem.
-
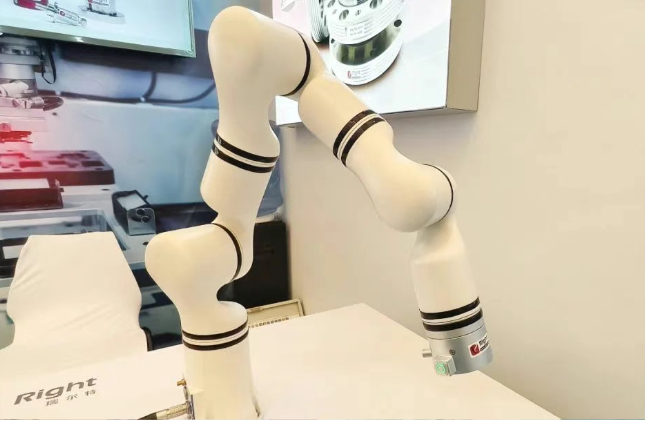
Natančno zaznavanje in inteligentna vožnja | Changzhou Right blesti z inovativnimi rešitvami zaznavanja na sejmu AHTE 2025
Od 9. do 11. julija 2025 je v Shanghai New International Expo Center uspešno potekala 18. šanghajska mednarodna razstava industrijskega sestavljanja in prenosne tehnologije (AHTE 2025), ki je pritegnila veliko pozornosti na področju globalne industrijske avtomatizacije in inteligentnega sestavljanja.
-
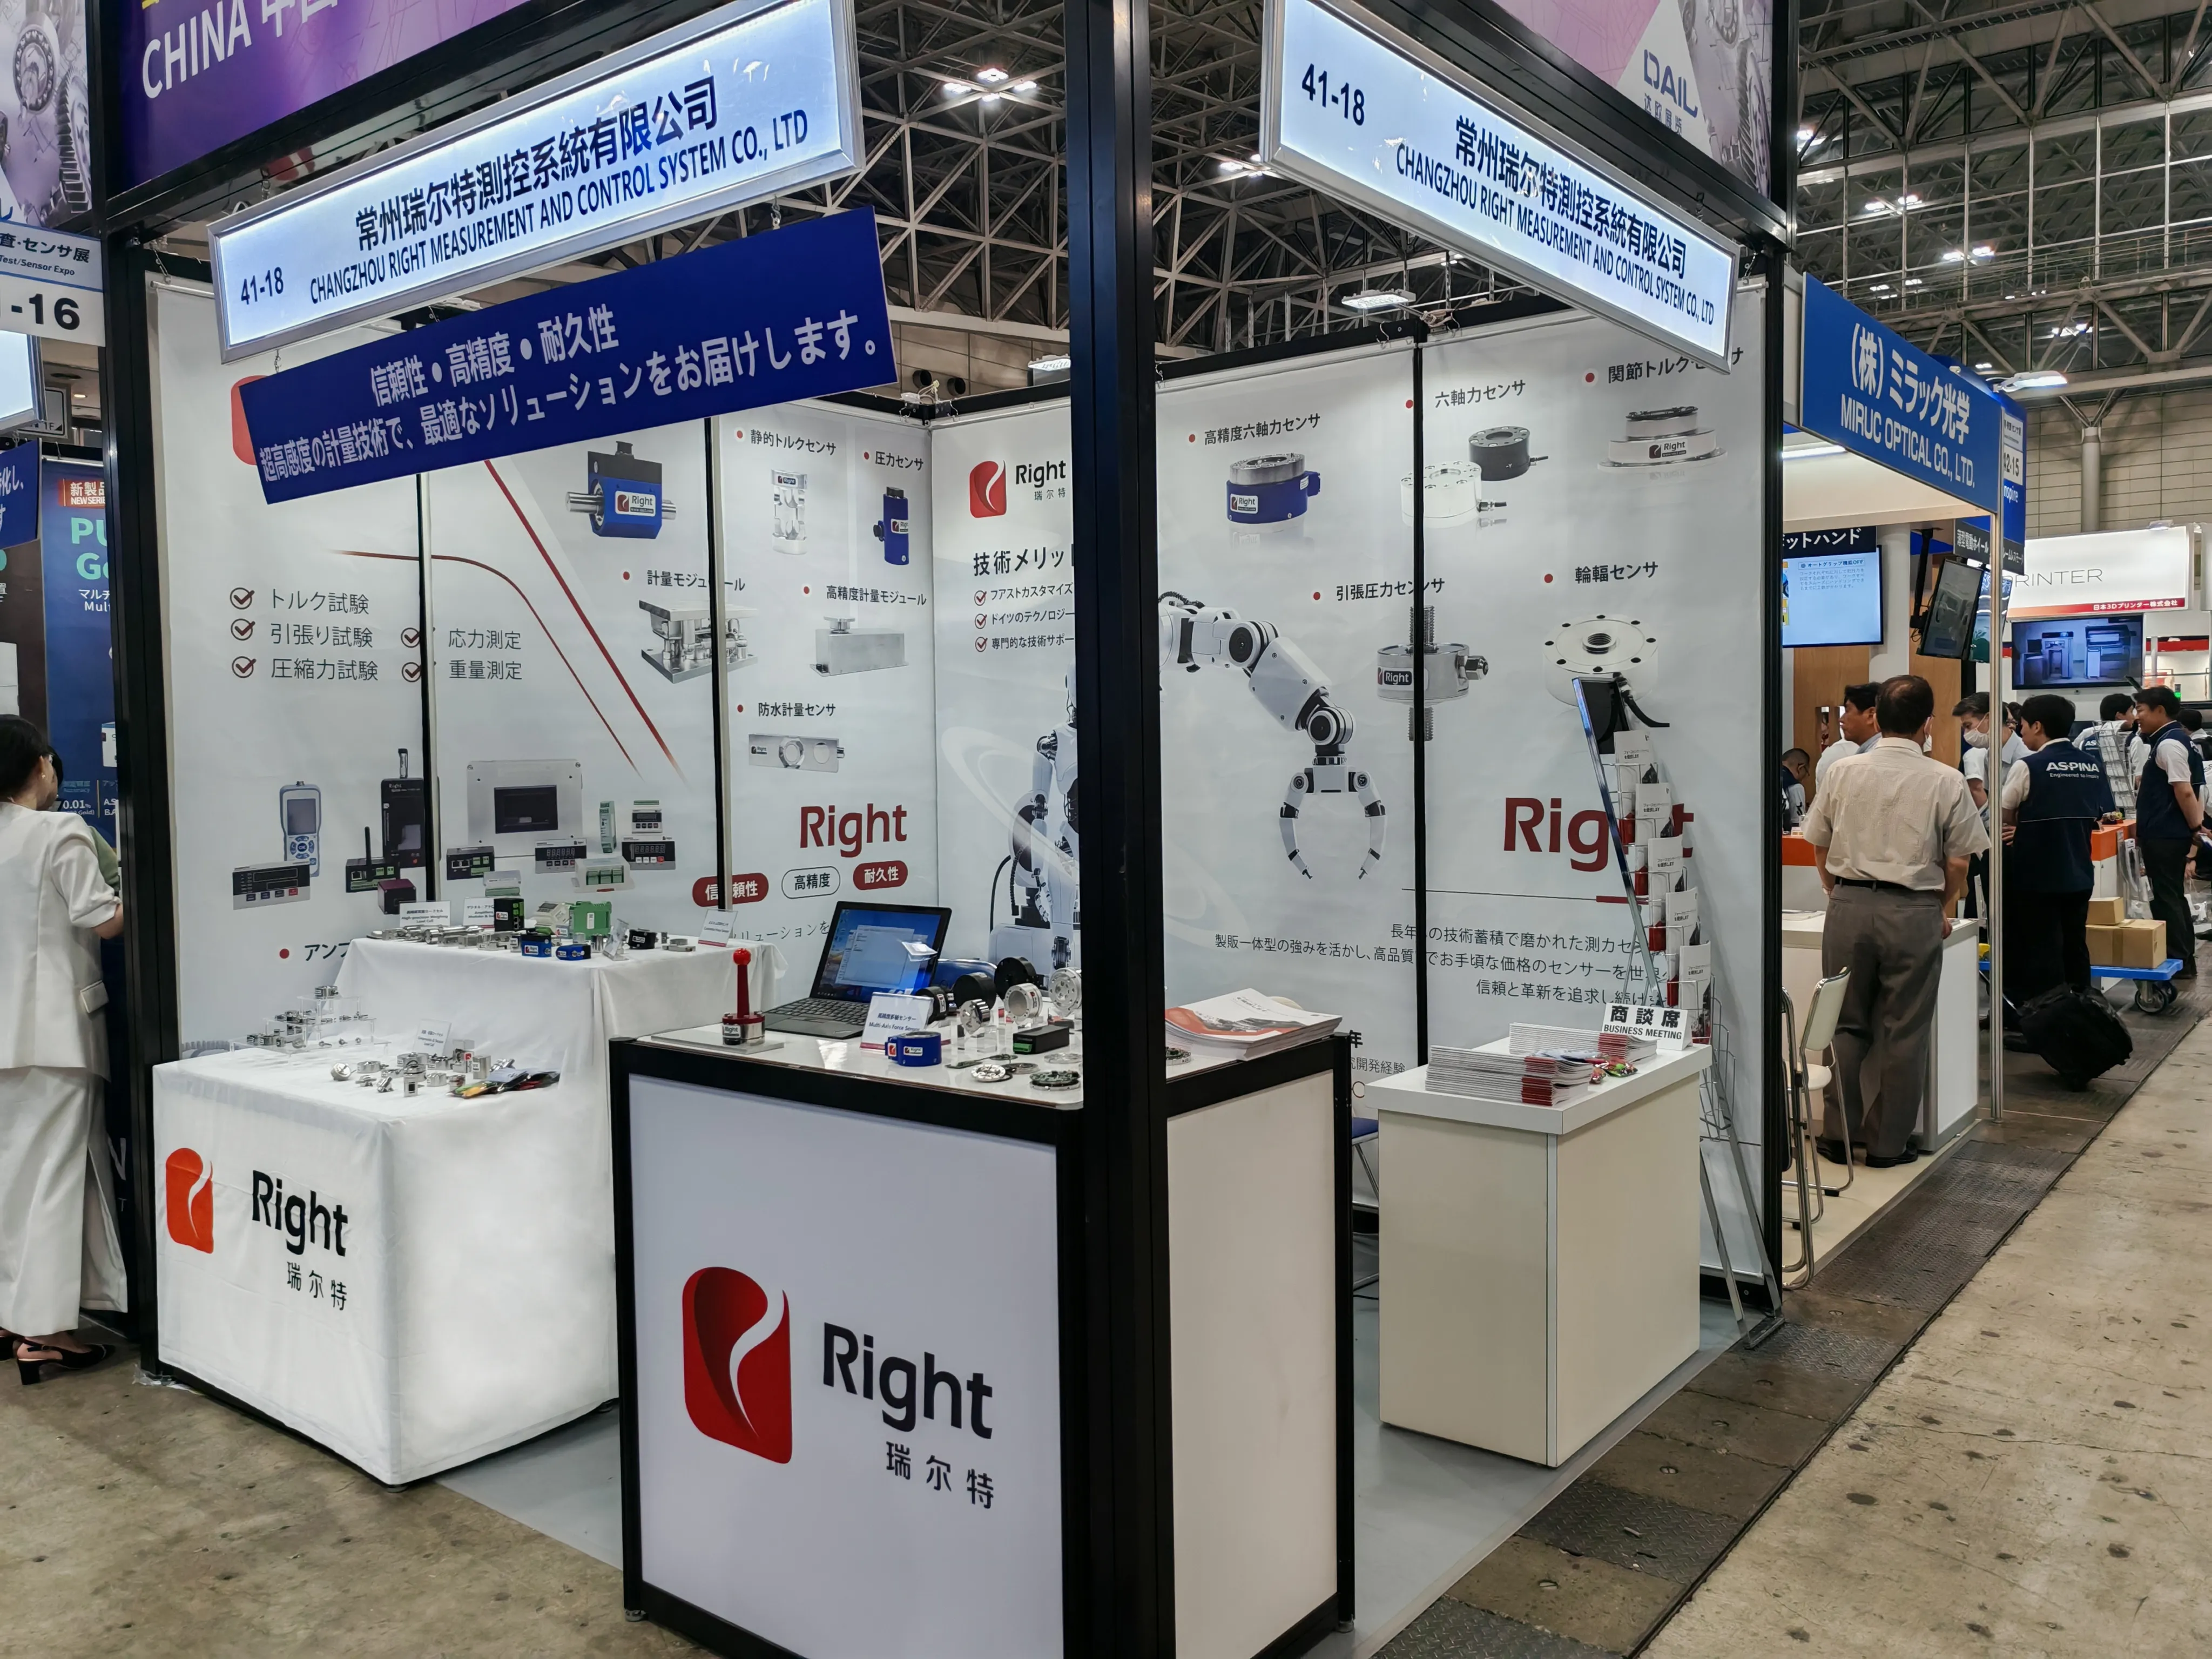
Pregled razstave | Changzhou Right je uspešno nastopil na 30th ManufacturingWorld Tokyo - Mechanical Components & Materials Technology Expo in sodeloval na azijskem proizvodnem dogodku
Pregled razstave | Changzhou Right je uspešno nastopil na 30th ManufacturingWorld Tokyo - Mechanical Components & Materials Technology Expo in sodeloval na azijskem proizvodnem dogodku
-
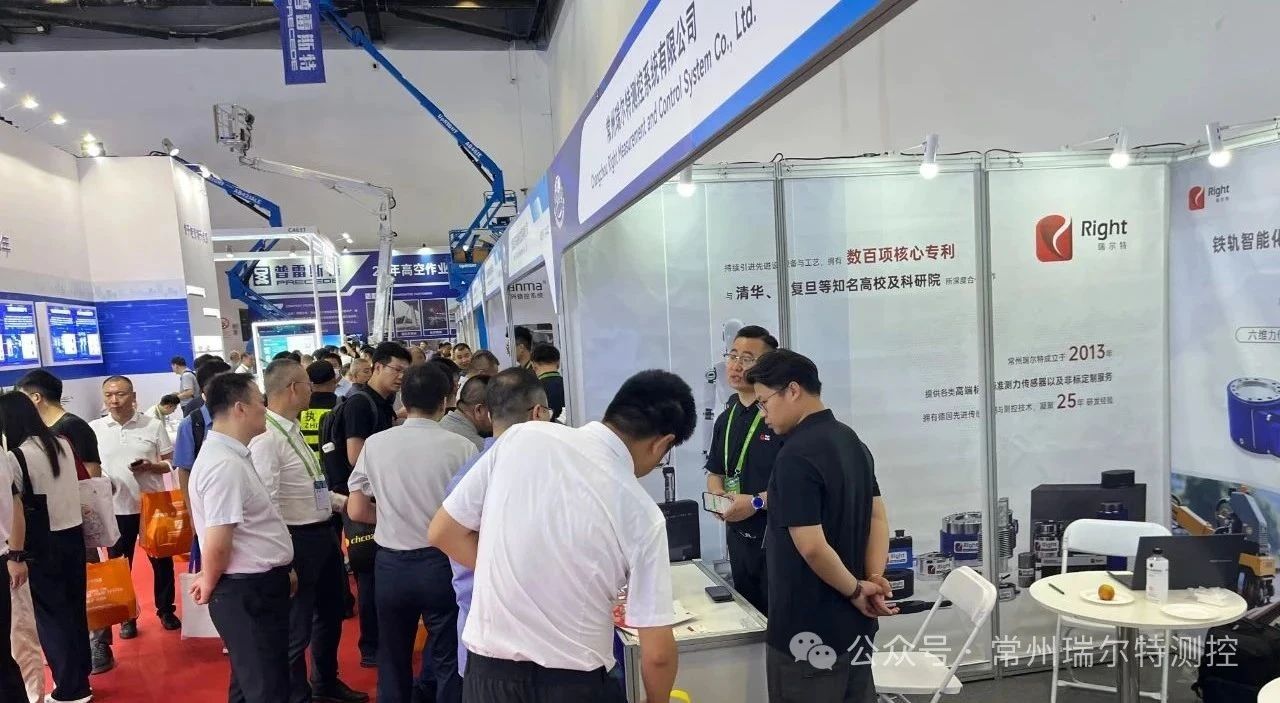
Pregled razstave | Changzhou Right blesti na 17. kitajski mednarodni razstavi moderne železniške tehnologije in opreme, inovira senzorsko tehnologijo in spremlja prihodnost železniške varnosti in inteligence
Peking, 8. julij 2025 —— 17. Kitajska mednarodna razstava moderne železniške tehnologije in opreme (MODERN RAILWAYS), največji in mednarodno najbolj vpliven dogodek železniške industrije v Aziji, je bila slavnostno odprta v Kitajskem nacionalnem kongresnem centru v Pekingu.
-
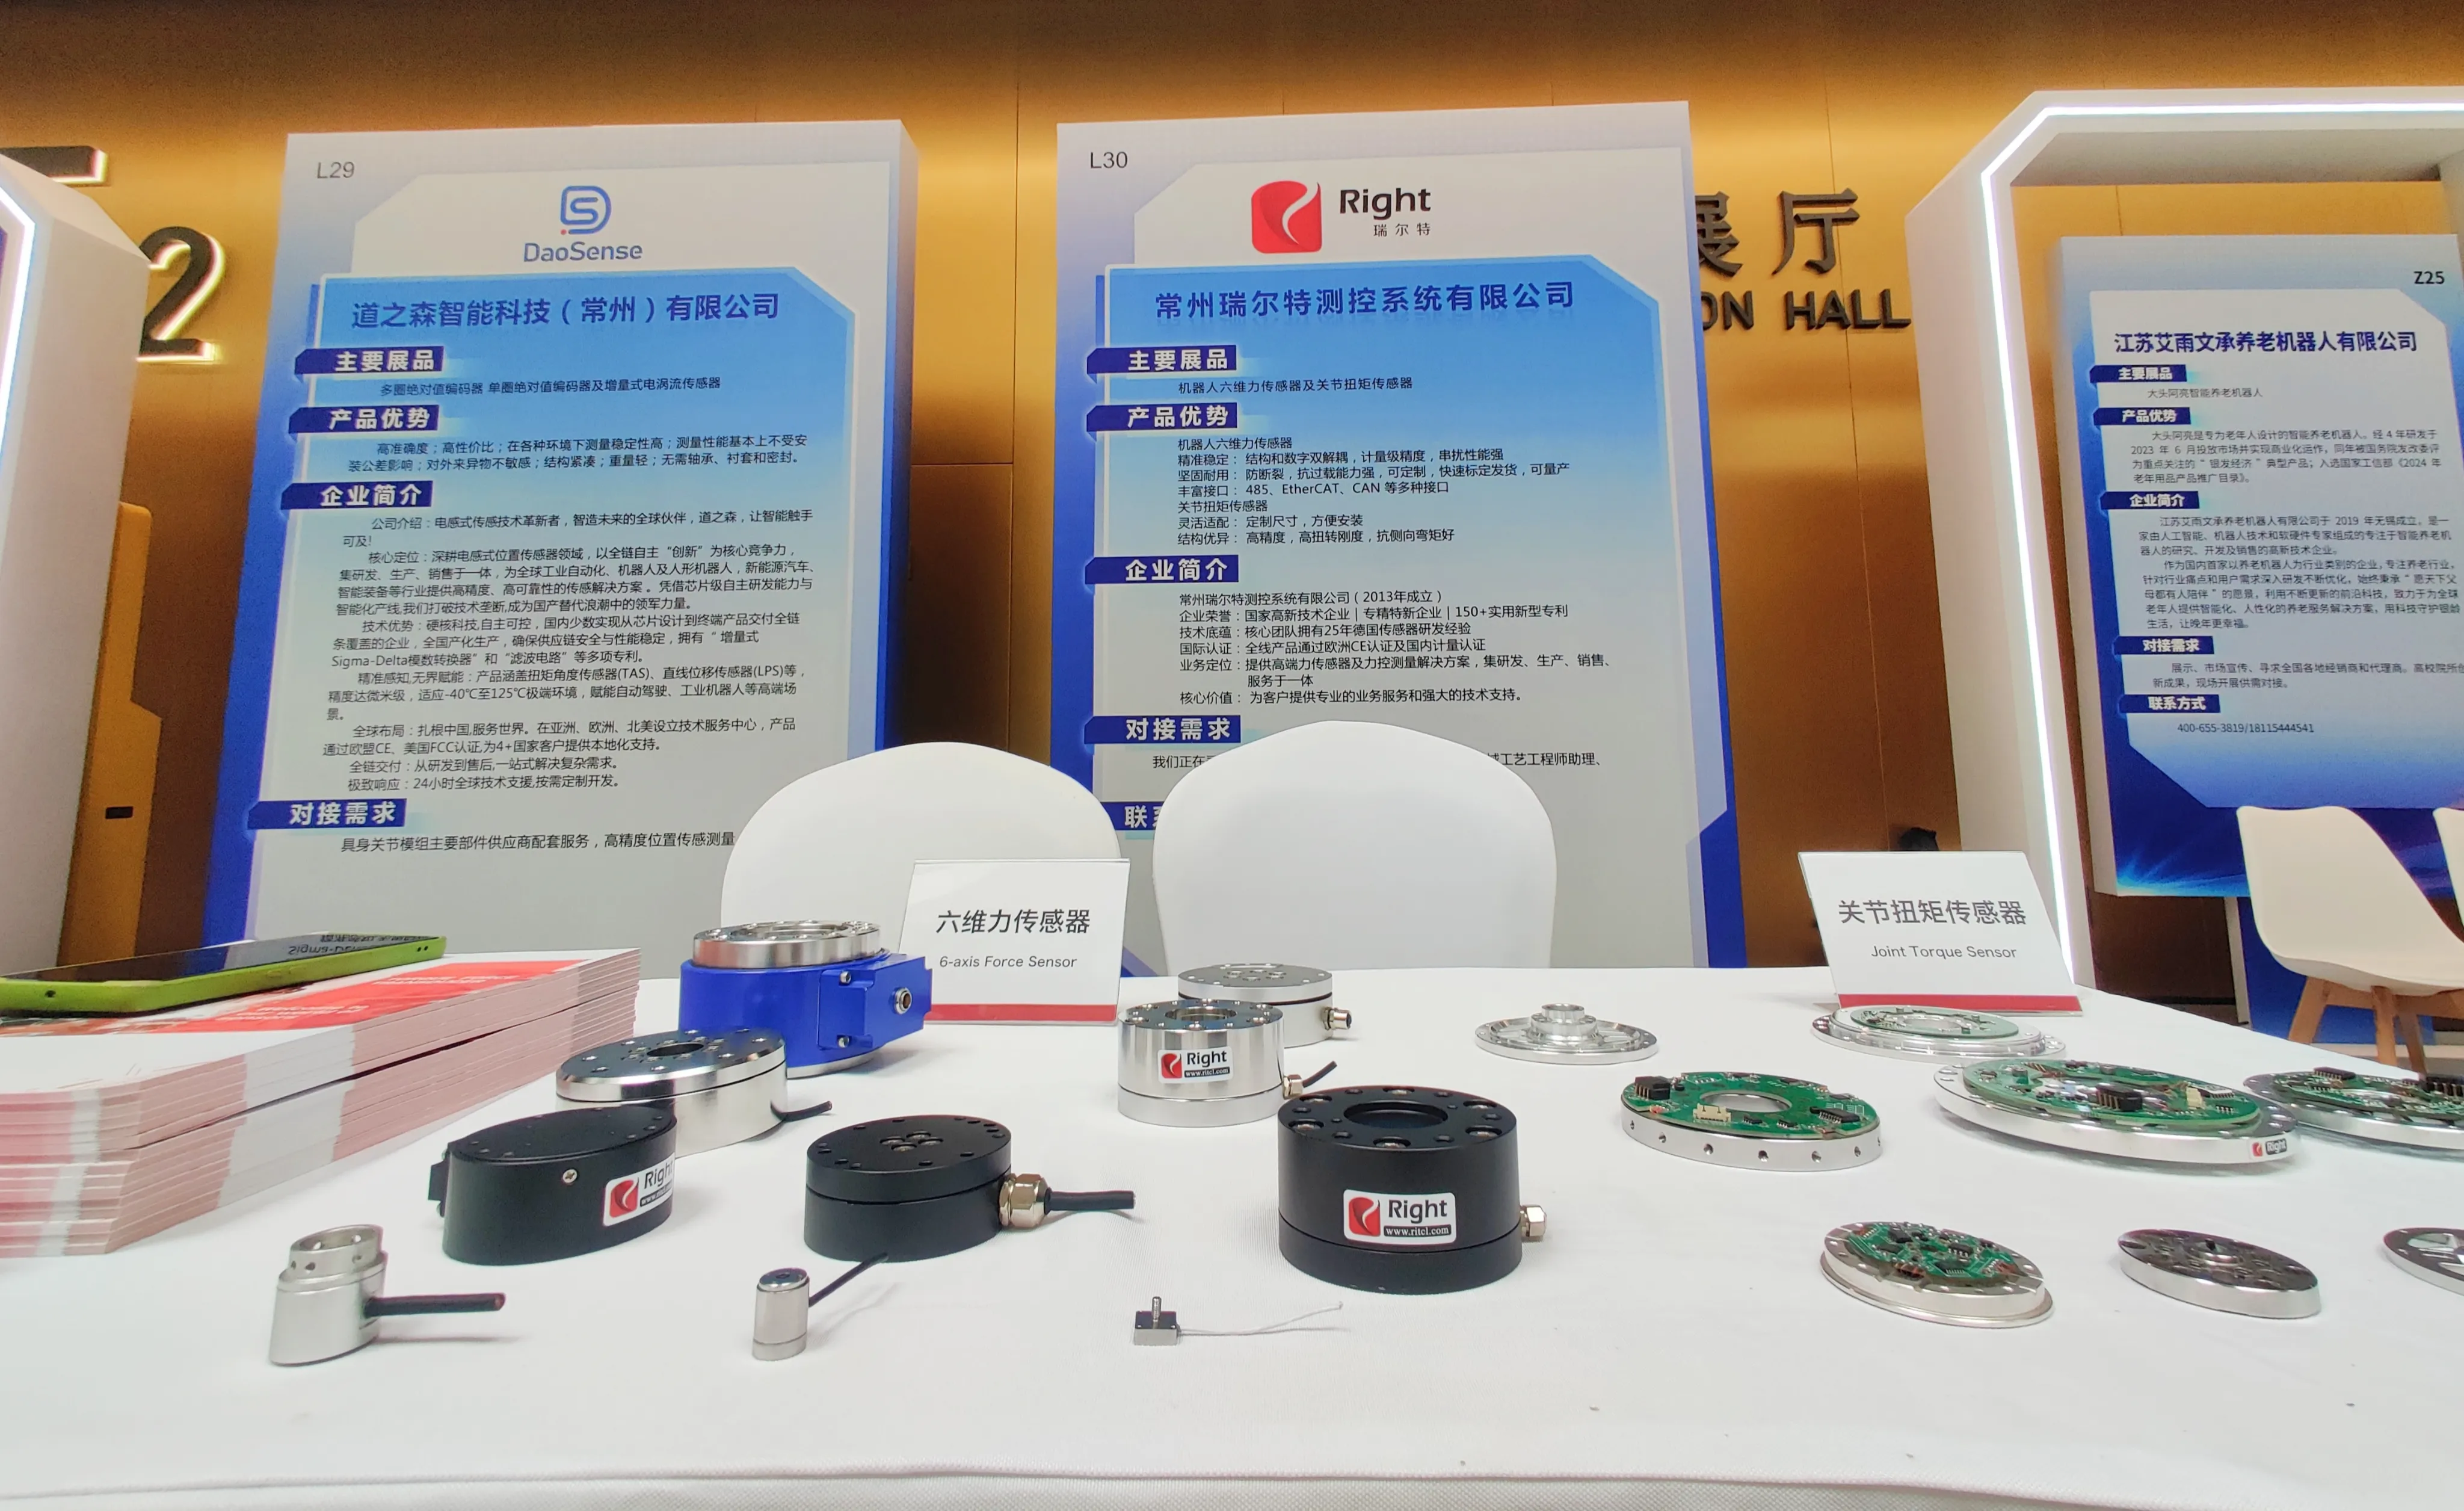
Za krepitev natančnega zaznavanja se Changzhou Right združuje z združenjem Jiangsu Embodied Intelligent Robot Industry Alliance, da bi skupaj začeli novo dobo AI+Robots!
Za krepitev natančnega zaznavanja se Changzhou Right združuje z združenjem Jiangsu Embodied Intelligent Robot Industry Alliance, da bi skupaj začeli novo dobo AI+Robots!
-

29. MEDNARODNA RAZSTAVA TEHNOLOGIJE STROJEV, KOVINARSTVA IN AVTOMATIZACIJE
Toplo vas vabimo v Malaysia METALTECH & AUTOMEX
-
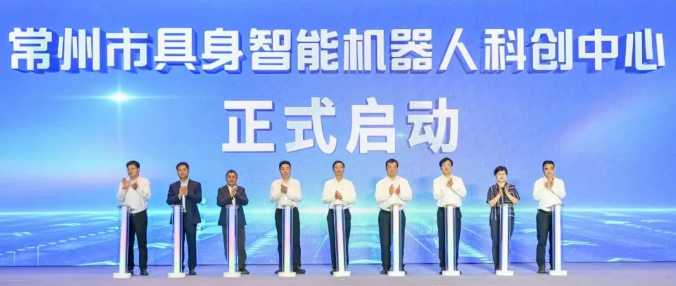
Changzhou Embodied Intelligent Robot Science and Technology Innovation Center in projekt Right Key sta se naselila v Wuhan High-tech
Pametna proizvodnja Changzhou, "človek in stroj" gresta z roko v roki. 29. aprila je v mestu Changzhou potekal dogodek integracije in krepitve industrijske verige "Stotine dogodkov in na tisoče podjetij" - 1028 Robot Special Event. Številni avtoritativni strokovnjaki s področja robotike po vsej državi in več kot 300 reprezentativnih podjetij doma in v tujini se je zbralo v Wuhan High-tech, da bi pridobili vpogled v razvojne trende, povezali visokokakovostne vire, spodbujali tehnološke inovacije, delili nove priložnosti za utelešeno inteligenco in sodelovali za novo prihodnost digitalne in resnične integracije.
-
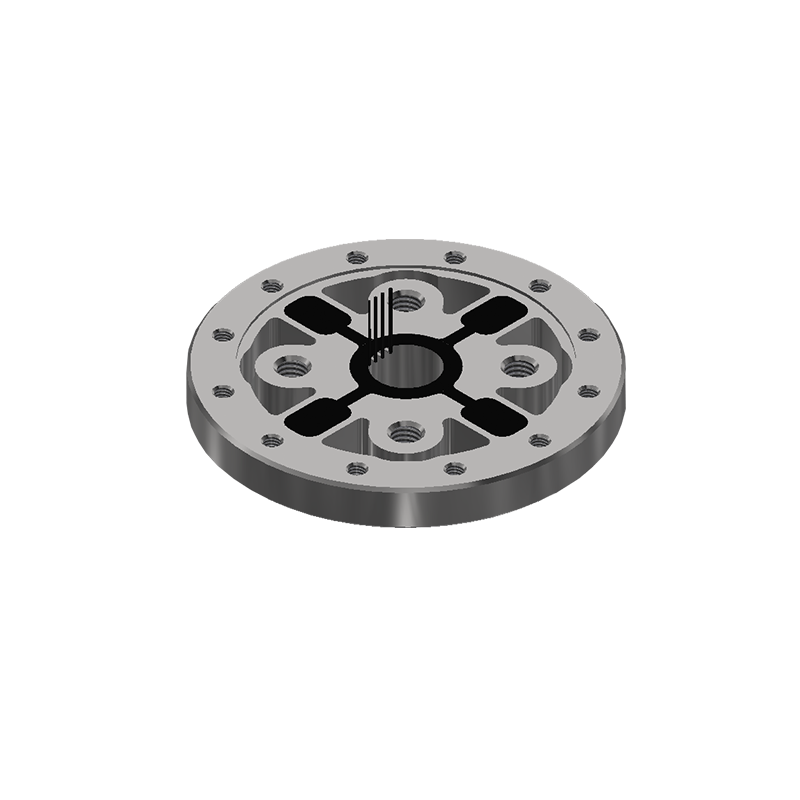
Raziskovanje uporabe robotskih senzorjev navora v sklepih v sodobni avtomatizaciji
Ker robotska tehnologija še naprej napreduje, postajata natančnost in odzivnost vse bolj pomembni. Ena komponenta, ki igra ključno vlogo pri tem razvoju, je senzor navora robotskega sklepa – naprava, ki meri navor ali rotacijsko silo na robotovem sklepu. Ti senzorji so bistveni za izboljšanje delovanja, varnosti in učinkovitosti sodobnih robotskih sistemov.
-
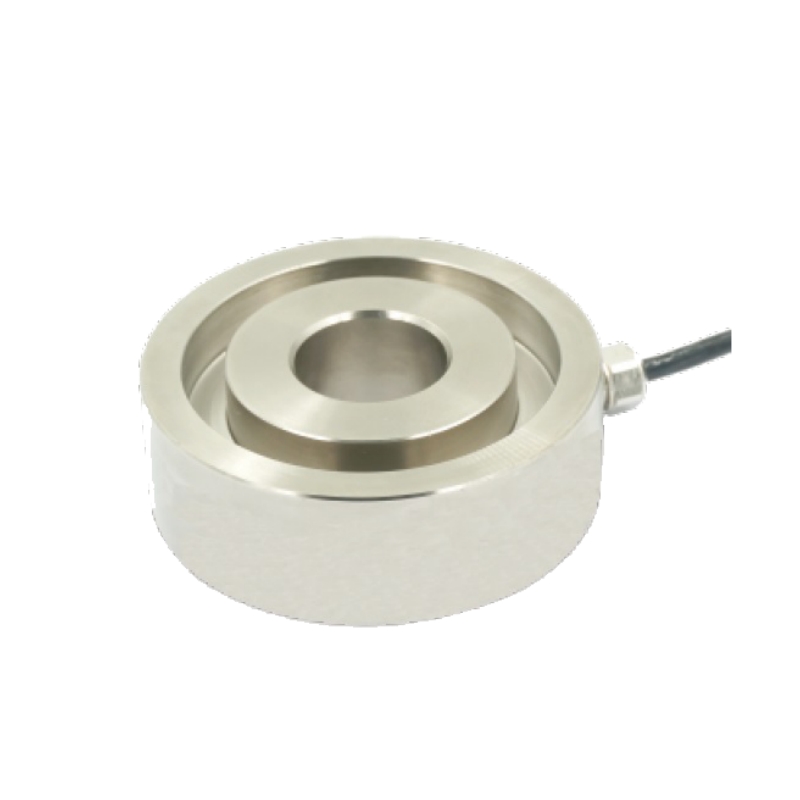
Kaj zazna senzor sile? Razumevanje njegove vloge v sodobni tehnologiji
V današnjem vse bolj avtomatiziranem in natančno usmerjenem svetu imajo senzorji sile ključno vlogo v številnih panogah. Toda kaj natančno zazna senzor sile in zakaj je tako kritična komponenta v sodobnih strojih in napravah?
-
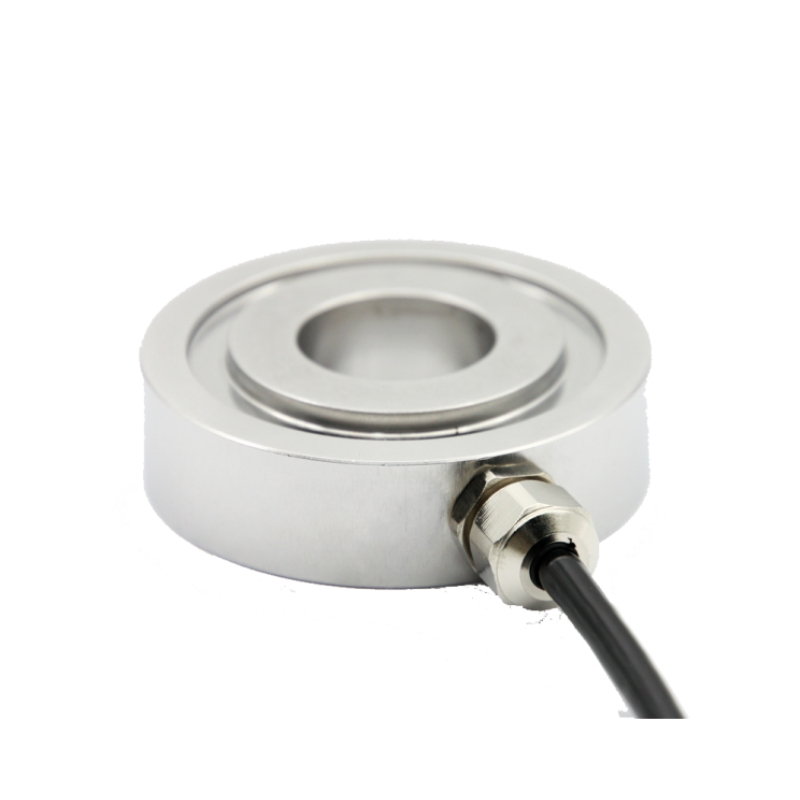
Kaj je obročasti senzor sile?
Na področju industrijske avtomatizacije, robotike in natančnega inženirstva je natančno merjenje sile bistvenega pomena. Med različnimi tehnologijami zaznavanja sile izstopa obročni senzor sile zaradi svoje kompaktne strukture in visoke občutljivosti. Toda kaj točno je obročasti senzor sile in kako deluje?
-
Kakšna je razlika med senzorjem sile in senzorjem tlaka
Ko pametni sistemi, robotika in industrijska avtomatizacija postajajo vse bolj izpopolnjeni, so senzorji zavzeli osrednje mesto pri omogočanju natančnosti, varnosti in učinkovitosti. Med najpogosteje uporabljenimi tipi so senzorji sile in senzorji tlaka. Čeprav se ti izrazi pogosto uporabljajo kot sopomenki, služijo različnim funkcijam in so zasnovani za različne namene merjenja. Torej, kaj točno jih ločuje?
-

2-osni senzor sile v primerjavi s 3-osnim senzorjem sile: kateri najbolj ustreza vaši aplikaciji?
V dobi pametne proizvodnje, robotike in natančnega testiranja imajo senzorji sile ključno vlogo pri zajemanju podatkov v realnem času za nadzor in analizo. Med najpogosteje uporabljenimi tipi so 2-osni in 3-osni senzorji sile. Toda v čem se razlikujejo in katera je boljša izbira za vašo specifično aplikacijo?
-
Kako deluje senzor sile z dvojnim dosegom?
V današnjih visokonatančnih inženirskih in industrijskih okoljih je natančno merjenje sile ključnega pomena. Eno najbolj vsestranskih orodij, razvitih za izpolnitev te potrebe, je senzor sile z dvojnim dosegom. Toda kako točno deluje ta napredni senzor in zakaj je vse bolj priljubljen pri aplikacijah v robotiki, medicinskih napravah in avtomatiziranih sistemih testiranja?
-
Kako izbrati senzor napetosti tlaka?
Pri izbiri senzorja napetostnega tlaka morate najprej ugotoviti, kakšna sila se meri. Senzorje sile delimo na mehanske in pnevmatske (hidravlične) sile.
-
Načelo delovanja senzorja tlaka
Senzor tlaka je dejansko deležen vse več pozornosti zaradi svoje preproste strukture, odlične linearnosti in stabilnosti ter visoke natančnosti izhoda.
-
Izmenjava znanja o senzorjih navora
Senzor navora lahko trenutno razdelimo na dve vrsti: kontaktni in brezkontaktni. Brezkontaktni senzor navora se imenuje tudi drsni senzor s spremenljivim navorom.
-
Kaj je senzor sile? Katere so njegove vrste?
Sila je neposredni vzrok za spremembo gibanja snovi. Senzorji sile lahko zaznajo mehanske količine, kot so napetost, poteg, tlak, teža, navor, notranja napetost in napetost.


